Van beweging meten naar beweging corrigeren
Wanneer je een camera met de hand beweegt, veranderen de richting en hoek van de camera voortdurend. Sommige bewegingen zijn bewust, zoals een pan naar een onderwerp. Andere ontstaan onbedoeld: een kleine draai van je pols, een stap tijdens het lopen of een trilling van je arm. Een gimbal probeert niet iedere beweging uit te wissen. Hij onderscheidt vooral ongewenste rotatie van de beweging die jij als filmer wilt maken, en corrigeert die zo soepel mogelijk.
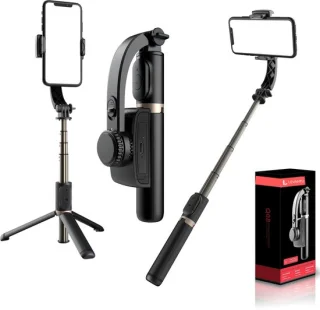
Een gimbal doet dat met een combinatie van bewegingssensoren, rekenwerk en motoren. De precieze constructie verschilt per model, maar het basisprincipe is vergelijkbaar bij een smartphonegimbal en een stabilisator voor een zwaardere camera. Wie eerst de algemene werking wil begrijpen, kan ook lezen wat een gimbal is en hoe die zich verhoudt tot andere soorten stabilisatie.
De gyroscoop: het bewegingsgevoel van de gimbal
Een gyroscoop in een moderne gimbal is doorgaans een elektronische sensor die veranderingen in draaisnelheid meet. Hij registreert bijvoorbeeld hoe snel de camera naar links draait, omhoog kantelt of om zijn eigen as rolt. In veel systemen werkt de gyroscoop samen met een versnellingsmeter. Die meet veranderingen in lineaire beweging en helpt de oriëntatie van het apparaat te bepalen.
De sensor levert geen kant-en-klaar besluit als “draai nu vijf graden terug”. Hij stuurt voortdurend meetgegevens naar de besturingselektronica. Die gegevens veranderen razendsnel: zelfs een subtiele polsbeweging wordt opgemerkt. De gimbal gebruikt die informatie om te voorspellen welke correctie nodig is en om te bepalen of de beweging misschien juist bij een bewuste camerapan hoort.
Sensoren hebben beperkingen. Een gyroscoop kan na verloop van tijd kleine meetfouten opbouwen, terwijl trillingen of een onjuiste kalibratie de waarneming kunnen beïnvloeden. Daarom is een gimbal geen magisch systeem dat iedere opname automatisch perfect maakt. Een stabiele uitgangspositie, correcte afstelling en passende instellingen blijven belangrijk.
De processor vertaalt metingen naar een correctie
De processor vormt het beslissende tussenstation. Hij leest de sensordata en vergelijkt de actuele beweging met de gewenste beweging. Is de camera plotseling naar beneden gekanteld, terwijl jij de horizon wilt behouden? Dan berekent de besturing hoeveel tegenbeweging nodig is. Die berekening wordt steeds opnieuw uitgevoerd, vaak vele keren per seconde.
Daarbij moet de gimbal inschatten wat voor beweging plaatsvindt. Een korte, snelle draai kan een onbedoelde ruk zijn, maar ook het begin van een bewuste pan. De software gebruikt daarvoor onder meer ingestelde volggevoeligheid en de snelheid waarmee beweging verandert. Een gimbal die te agressief reageert, kan kleine handbewegingen juist zichtbaar maken. Een te trage reactie kan achterlopen wanneer je een onderwerp snel volgt.
De instellingen zijn daarom geen detail. In een rustige interviewscène wil je vaak een geleidelijke reactie, terwijl je bij een bewegend onderwerp meer snelheid nodig hebt. Verschillende modi geven de gimbal andere instructies over welke assen hij moet volgen en welke hij moet stabiliseren. Bekijk voor uitleg over panvolgen, vergrendelen en andere opties de pagina over opnamemodi en bedieningsstanden.
Motoren bewegen tegen de verstoring in
Na de berekening sturen de motoren de camerakop bij. Een gangbare gimbal heeft motoren voor de pan-, tilt- en roll-as: horizontaal draaien, omhoog of omlaag kantelen en zijwaarts rollen. Als de sensor een ongewenste beweging detecteert, bewegen de motoren de camera in tegengestelde richting. Zo blijft de camera ongeveer gericht waar jij hem wilt hebben.
Die correctie is geen harde stop. De motoren moeten vloeiend versnellen en afremmen, anders zouden beelden mechanisch of schokkerig aanvoelen. De software stemt daarom de kracht en snelheid af op de gemeten beweging. Bij een goed afgestelde gimbal verloopt de tegenbeweging geleidelijk, zodat het beeld rustig blijft zonder dat de camera onnatuurlijk aanvoelt.
Motoren hebben wel grenzen. Een gimbal kan een camera niet onbeperkt snel ronddraaien en kan geen beweging corrigeren die buiten zijn mechanische bereik valt. Ook gewicht en balans zijn van invloed. Een zware lens, een verschoven smartphoneklem of een accessoire kan ervoor zorgen dat de motoren harder moeten werken. Dat kost energie en kan leiden tot trillingen, geluid of een minder stabiel resultaat.
Waarom balanceren vóór het filmen verschil maakt
De motoren zijn bedoeld om bewegingen te corrigeren, niet om een scheef of zwaar beladen camerasysteem voortdurend op zijn plek te houden. Als de camera goed gebalanceerd is, blijft hij in een natuurlijke positie staan wanneer de motoren niet actief corrigeren. Daardoor hoeven de motoren minder kracht te leveren en kan de stabilisatie nauwkeuriger werken.
Controleer daarom de balans wanneer je een camera, lens, telefoonhouder of accessoire verandert. Schakel de gimbal uit en stel de assen af volgens de handleiding van je model. Kalibreren helpt de sensoren en de gimbal om de juiste uitgangspositie te bepalen, maar vervangt mechanisch balanceren niet. Lees praktische stappen op de pagina over balanceren en kalibreren.
Een nuttige gewoonte is om na het monteren eerst een korte test te doen. Blijft de camera scheef hangen? Hoor je een motor zwaar werken? Wordt de gimbal warm of trilt hij? Stop dan en controleer de montage, balans en instellingen voordat je verder filmt.
Drie assen en de bewegingen die ze aanpakken
De pan-as corrigeert of volgt horizontale draaiingen, de tilt-as behandelt kantelbewegingen en de roll-as houdt de camera recht wanneer de handgreep zijwaarts helt. Bij een drieassige gimbal kunnen alle drie deze rotaties afzonderlijk worden gestabiliseerd. Een tweeassig model mist doorgaans de actieve correctie op één as en kan daarom voor bepaalde bewegingen minder geschikt zijn.
Dat betekent niet dat meer assen altijd noodzakelijk zijn. Je keuze hangt af van je camera, manier van filmen en gewenste beelden. Voor eenvoudige, gecontroleerde opnamen kan een lichter systeem volstaan; bij lopen, dynamisch volgen of complexe camerabewegingen biedt een extra as meer controle. De verschillen staan uitgebreider uitgelegd bij 2-assig versus 3-assig.
Waarom een gimbal niet elke schok wegneemt
Een belangrijke nuance: de gimbal corrigeert vooral rotatie, oftewel het draaien van de camera. Een voetstap beweegt je hele lichaam echter ook omhoog en omlaag of voor- en achterwaarts. Dat is lineaire beweging. Omdat de gimbal de camera niet los van je hele lichaam kan laten zweven, kan die beweging nog zichtbaar zijn als verticale stuitering.
Je filmtechniek blijft dus belangrijk. Buig je knieën licht, loop met zachte stappen en houd je armen ontspannen. Probeer niet alleen met je polsen te sturen; maak bewegingen vanuit je lichaam en versnel of vertraag geleidelijk. Bij een volgshot helpt het om de route vooraf te bekijken en bochten ruim te nemen. Digitale stabilisatie in de camera of montage kan soms aanvullende correctie bieden, maar kan ook de beeldhoek verkleinen of beeldartefacten veroorzaken.
De gimbal moet bovendien passen bij het totale gewicht van je uitrusting. Een passende combinatie van camera, lens en accessoires voorkomt overbelasting. Bekijk bij twijfel de informatie over accessoires en compatibiliteit.
Zo haal je meer uit de stabilisatie
- Balanceer opnieuw na veranderingen. Een andere lens, telefoonhoes of microfoon kan het zwaartepunt verplaatsen.
- Kies de juiste volgmodus. Laat alleen de assen volgen die passen bij de beweging die je wilt maken.
- Pas de gevoeligheid aan. Rustige scènes vragen vaak om een geleidelijke reactie; snelle actie kan een snellere instelling vereisen.
- Beweeg bewust. Een gimbal vermindert kleine draaiingen, maar vervangt geen rustige looptechniek of gecontroleerde camerabeweging.
- Controleer kalibratie en onderhoud. Vuil, losse onderdelen en een onjuiste sensorinstelling kunnen de werking beïnvloeden. Tips vind je bij onderhoud en verzorging.
Van sensor tot opname
Elke vloeiende gimbalopname is het resultaat van een korte, onafgebroken cyclus: de gyroscoop meet een verandering, de processor interpreteert die beweging en de motoren corrigeren de camera. Hoe goed dat samenspel werkt, hangt af van sensoren en software, maar ook van een correcte balans, passende instellingen en jouw manier van bewegen.
Met dat inzicht kun je problemen gerichter oplossen. Een schokkerige draai kan bijvoorbeeld wijzen op een te hoge volggevoeligheid, terwijl trillingen kunnen ontstaan door een slechte balans of een overbelaste motor. Test instellingen één voor één en maak korte proefopnamen. Zo leer je niet alleen welke correctie je gimbal uitvoert, maar ook hoe je die techniek inzet voor beelden die natuurlijk en vloeiend aanvoelen.